Özetle
- Manuel tabanca değişken parçalarda ve düşük hacimde en esnek çözümdür; günde birkaç yüz parçaya kadar mantıklı kalır.
- Otomatik robot, aynı parçayı vardiya boyunca aynı film kalınlığında kaplar; tekrarlanabilirlik ister değişkenlik değil.
- Robotik uygulama karmaşık geometride devreye girer, ama yatırım ve programlama yükü getirir.
- Gerçek hatların çoğu tekli çözüm değil: otomatik ana kaplama + manuel rötuş.
Bir hat kurarken en çok tartışılan soru şu: tabancayı insan mı tutsun, makine mi? Yanıt parça sayısından çok parça çeşitliliğine bağlı. Günde 40 farklı referans kaplayan bir atölye ile tek tip 3.000 pano gövdesi kaplayan bir fabrika, aynı kelimeyi (otomasyon) çok farklı anlıyor. Aşağıda üç yaklaşımı film kalınlığı, transfer verimi ve devreye alma süresi gibi somut eksenlerde ayırıyorum.
Manuel Uygulama
Manuel tabancanın gücü operatörün gözünde. Parça geometrisi her seferinde değişse bile kişi mesafeyi, açıyı ve tetik süresini anında ayarlar. Oyuk bir köşeye yaklaşıp kV'yi düşürmek, düz bir yüzeyde uzaklaşıp geniş pas atmak insan için refleks. Bu yüzden numune, prototip ve küçük parti işlerde manuel hâlâ en hızlı yoldur; hattı durdurup program yazmazsınız.
Manuel istasyonun ayar parametreleri de sadedir ve saha koşuluna göre elle oynanır: tipik olarak 60-90 kV çıkış, birkaç yüz milimetrelik tabanca-parça mesafesi, dakikada birkaç yüz gram toz debisi. Operatör film kalınlığını ölçüp bu değerleri her referans için yeniden dengeler. Bu serbestlik, ürün karması sürekli değişen fason atölyeler için tam bir avantaj; kimse robot stroğu ile uğraşmaz.
Sınırı da aynı yerden gelir. Elle uygulamada film kalınlığı 60-90 µm hedefi tutturulsa bile, aynı parçanın iki farklı noktasında ya da iki vardiya arasında 15-25 µm sapma olağandır. Bu sapma hem toz tüketimini artırır hem de dış mekan parçalarında ince kalan bölgede korozyon zaafı bırakır. Transfer verimi operatöre göre değişir; deneyimli birinde %60-70 civarındayken, yorgun ya da acele bir vardiyada belirgin düşer. Manuel hattın kapasitesi de fiziksel: bir kişi saatte ancak belli sayıda askıyı gezebilir.
İpucu
Manuel uygulamada tutarlılığı ölçmeden savunamazsınız. Vardiya başına birkaç parçada manyetik film kalınlığı (DFT) ölçüp kayıt tutun; sapma büyüyorsa sorun tabancada değil, çoğu zaman topraklama ve askı temasında ya da hava basıncındadır.
Otomatik / Robot
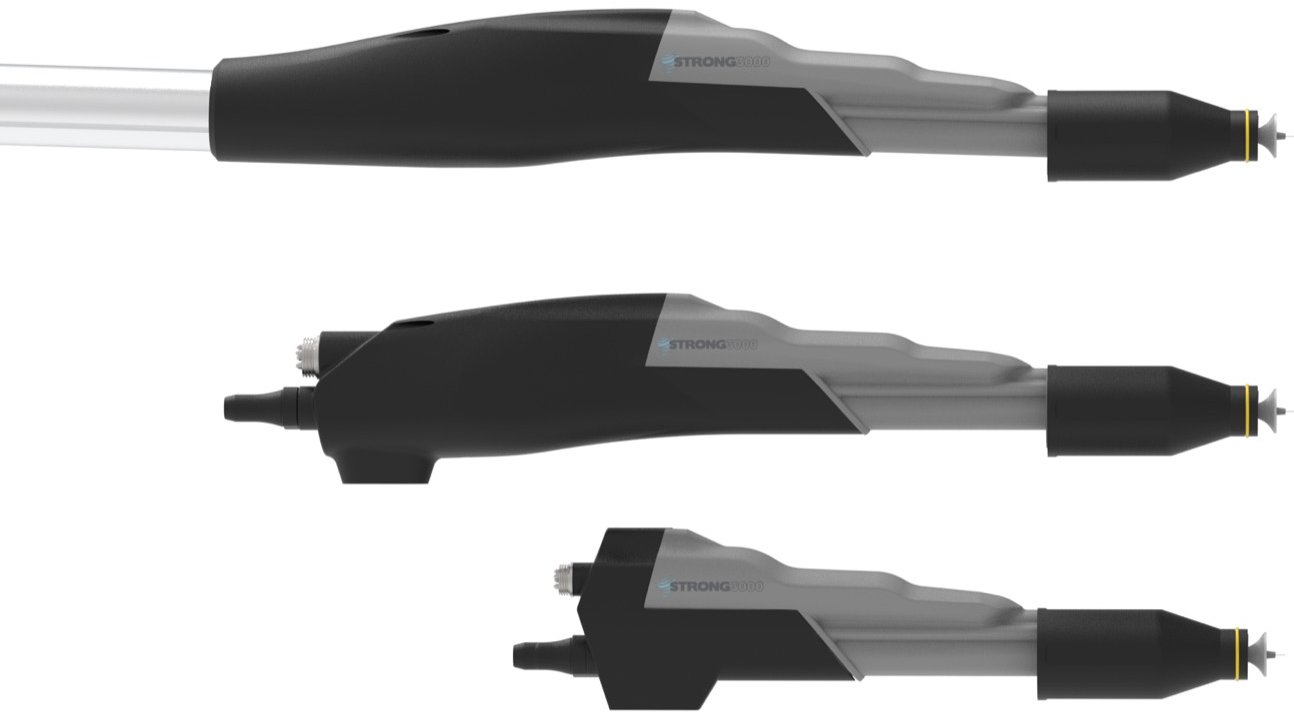
Otomatik uygulamada tabancalar bir eksende (genelde dikey) aşağı-yukarı hareket eden bir robota bağlanır; parça konveyörle önlerinden geçer. Sistem parçayı tanımaz, sadece programlanmış strok ve hızda toz püskürtür. Bu yüzden otomatik çözüm tek koşulda parlar: parça geometrisi ve konveyör hızı sabit olduğunda.
Karşılığında ciddi kazanç var. Aynı reçineyle aynı parça, ilk askıdan son askıya 65-75 µm bandında kalır; operatör yorgunluğu denklemden çıkar. Çok sayıda sabit tabancayla toplam çıkış kapasitesi manuelin çok üzerine taşınır. Poliester bir dış cephe profilini binlerce metre kaplarken bu tekrarlanabilirlik, hem UV dayanımı hem garanti açısından belirleyici.
Bedeli parça değiştiğinde ödersiniz. Yeni bir referansa geçerken strok yüksekliği, tabanca sayısı, kV ve konveyör hızı yeniden ayarlanmalı. Az sayıda üründe bu ilk kurulum bir kez yapılıp unutulur; her gün onlarca referans değişen bir hatta ise sürekli ayar, otomasyonun kazandırdığı zamanı geri alır.
Otomatik istasyonun ikinci gizli maliyeti renk değişimidir. Sabit tabanca sayısı arttıkça temizlenecek yüzey de artar; bu yüzden çok renkli çalışan otomatik hatlarda kabin ve geri kazanım seçimi kararın ayrılmaz parçasıdır. Günde üçten fazla renge geçen bir hatta, hızlı temizlenen kabin ve monosiklonlu geri kazanım olmadan otomasyonun hız kazancı renk aralarında erir.
Robotik
Robot, robotun yapamadığı şeyi yapar: tabancayı üç boyutta parçanın konturunu takip ederek gezdirir. Jant göbeği, motor bloğu, kavisli mobilya iskeleti gibi robotun düz strokuyla eşit kaplanamayan formlarda robot, tabancayı her yüzeye doğru mesafe ve açıda tutar. Faraday kafesi etkisinin yoğun olduğu derin oyuklarda, sabit tabancaya göre penetrasyonu belirgin iyileştirir.
Robotun maliyeti sadece kol fiyatı değil. Her yeni parça için hareket yolu programlanmalı; bu programlama saatler alabilir ve nitelikli personel ister. Bu yüzden robot, ya çok yüksek adetli tek tip işte (programı bir kez yazıp yıllarca çalıştırırsınız) ya da robotu hızlı yeniden konumlandırabilen akıllı hareket sistemlerinde anlam kazanır. Az çeşitli ve orta hacimli işlerde çoğu zaman gereğinden ağır bir çözümdür.
Robotun kazandırdığı asıl şey mesafenin sabit kalmasıdır. Konturu takip ederken tabanca-parça açıklığı boyunca sabit tutulduğunda, hem film kalınlığı hem elektrostatik alan yoğunluğu düzenli kalır; bu da kavisli bir yüzeyde bile 65-75 µm bandını korumayı kolaylaştırır. Sabit tabanca ise parça ona yaklaşıp uzaklaştıkça bu açıklığı koruyamaz, kalınlık dalgalanır. Karar verirken robotu bir hız aracı değil, geometri aracı olarak görmek daha doğru.
Otomatik + Manuel Rötuş
Sahada gerçek hatların büyük kısmı bu üç seçenekten birini değil, ikisinin bileşimini kullanır. Tipik kurgu şöyle: parça önce otomatik tabancaların önünden geçer, yüzeyin %85-95'i burada kaplanır; hemen ardından bir operatör, robotun ulaşamadığı iç köşeleri, delik kenarlarını ve gölgede kalan yüzeyleri manuel tabancayla tamamlar. Böylece otomatikten tekrarlanabilirlik, manuelden esneklik alınır.
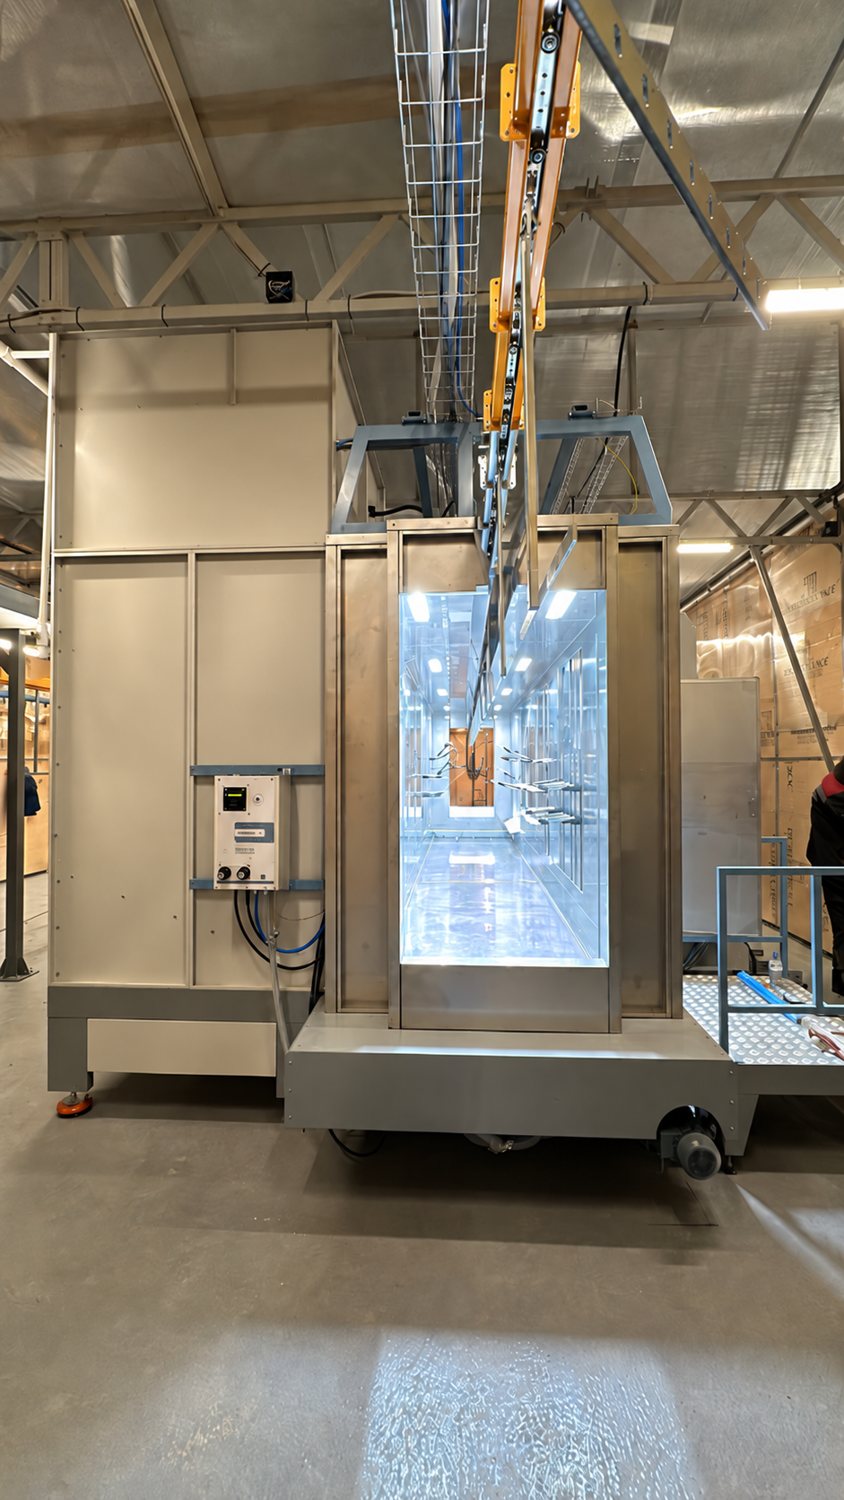
Bu bölünme özellikle bir toz boya hattının uygulama istasyonunda netleşir: otomatik bölge yüksek verimle ana kütleyi kaplar, manuel istasyon fireyi ve yeniden işlemeyi düşürür. Akıllı hareketli tabancalar bu iki dünya arasındaki sınırı bulanıklaştırıyor; sabit robotun tekrarlanabilirliğiyle robotun geometri takibini tek üründe birleştirme hedefi, OWL gibi akıllı hareketli tabanca yaklaşımlarının çıkış noktası.
Dikkat
"Otomasyona geçelim" kararını parça sayısına bakarak vermeyin. Belirleyici olan, günde kaç farklı referans kapladığınız ve her birinin geometrisinin ne kadar karmaşık olduğu. Çeşitlilik yüksekse, tam otomasyon çoğu zaman ayar süresiyle kendini yer; otomatik + manuel karma kurgu daha sağlıklıdır.
Hangi İş İçin Hangisi
Aşağıdaki tablo üç yaklaşımı, karar verirken gerçekten baktığınız eksenlerde karşılaştırır. Değerler tipik saha aralıklarıdır; kesin transfer verimi parçaya, toza ve ayara göre değişir.
| Ölçüt | Manuel | Otomatik (robot) | Robotik |
|---|---|---|---|
| En uygun hacim | Düşük (parti/numune) | Yüksek, tek tip | Çok yüksek veya karmaşık form |
| Parça çeşitliliği | Çok yüksek | Düşük | Düşük-orta |
| Film kalınlığı tutarlılığı | Operatöre bağlı, ±15-25 µm | Yüksek, dar bant | Yüksek, konturda da eşit |
| Transfer verimi | Değişken (~%60-70) | Sabit ve yüksek | Yüksek, oyukta üstün |
| Devreye alma / parça değişimi | Anında | Ayar gerektirir | Programlama gerektirir |
| İlk yatırım | Düşük | Orta | Yüksek |
| Faraday / derin oyuk | El becerisiyle çözülür | Zayıf | Güçlü |
Karar için üç soru yeter: Günde kaç farklı referans kaplıyorum? Parçalarımda robotun ulaşamayacağı derin oyuk var mı? Aynı parçayı vardiyalar boyunca aynı kalitede tekrarlamam gerekiyor mu? İlk soruya "çok" diyorsanız manuele ya da karma kurguya, "az ve tek tip" diyorsanız otomatiğe yaklaşırsınız; ikinci soruya "evet" diyen karmaşık formlar robotu ya da akıllı hareketi gündeme getirir. Çoğu orta ölçekli üretici için doğru yanıt tek bir kutu değil, otomatik ana kaplamayı manuel rötuşla tamamlayan hattır.
Sıkça Sorulan Sorular
Karar parça sayısından çok çeşitliliğe bağlıdır. Günde çok sayıda farklı referans kaplıyorsanız manuel ya da karma kurgu, az sayıda tek tip parça kaplıyorsanız otomatik daha mantıklıdır.
Robotun düz stroğuyla eşit kaplanamayan derin oyuklu veya kavisli formlarda ve çok yüksek adetli tek tip işlerde. Az çeşitli orta hacimli işlerde genelde gereğinden ağırdır.
Otomatik tabancalar yüzeyin büyük bölümünü kaplar ama iç köşe, delik kenarı ve gölgede kalan bölgeleri her zaman yakalayamaz. Manuel rötuş bu noktaları tamamlayıp fireyi düşürür.